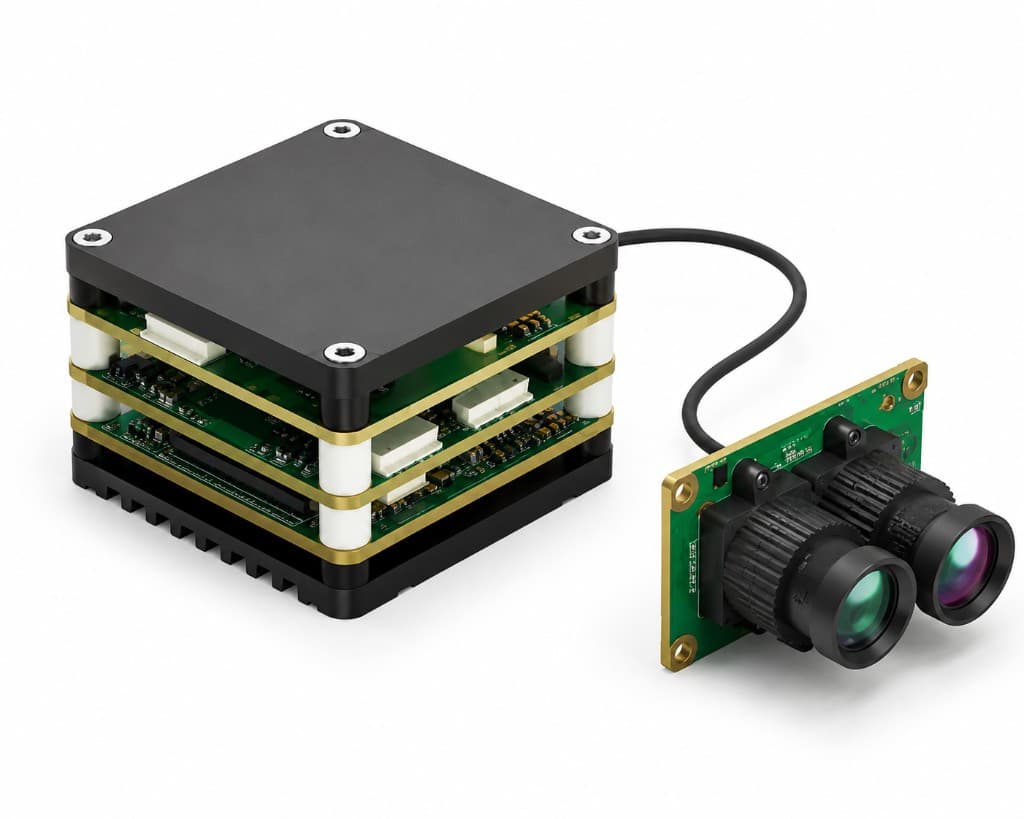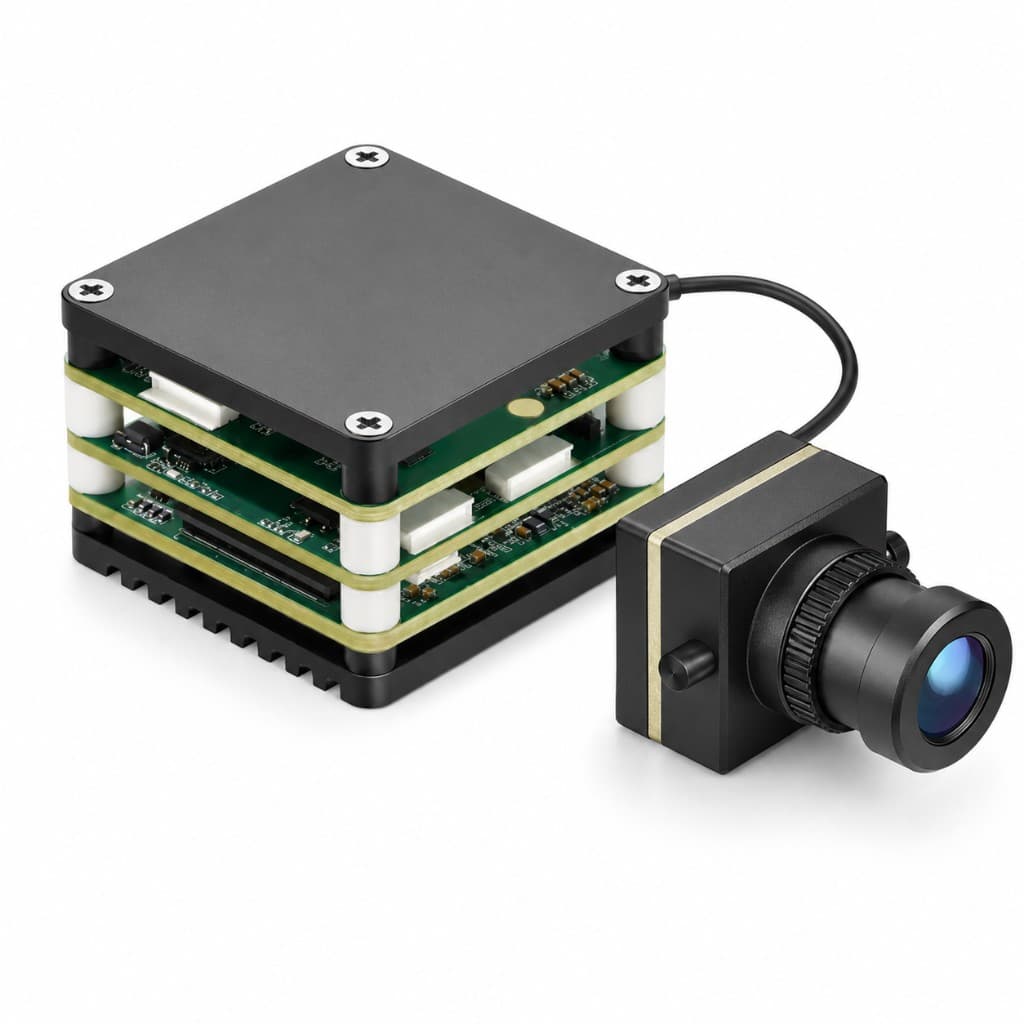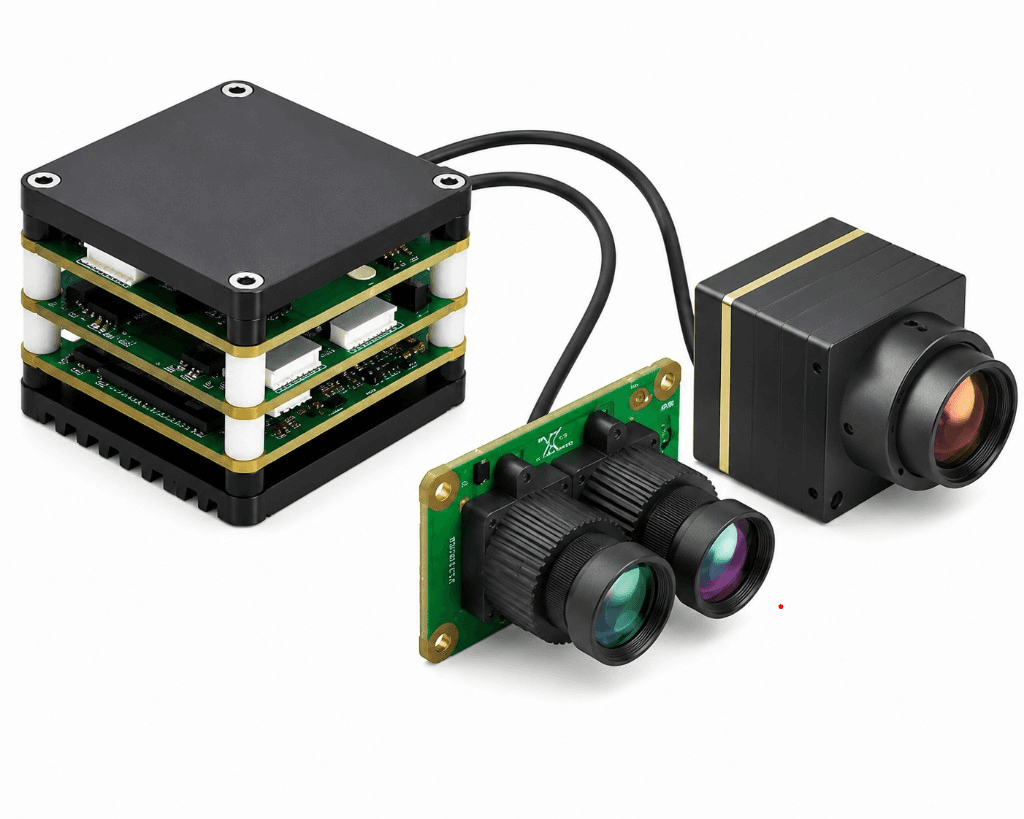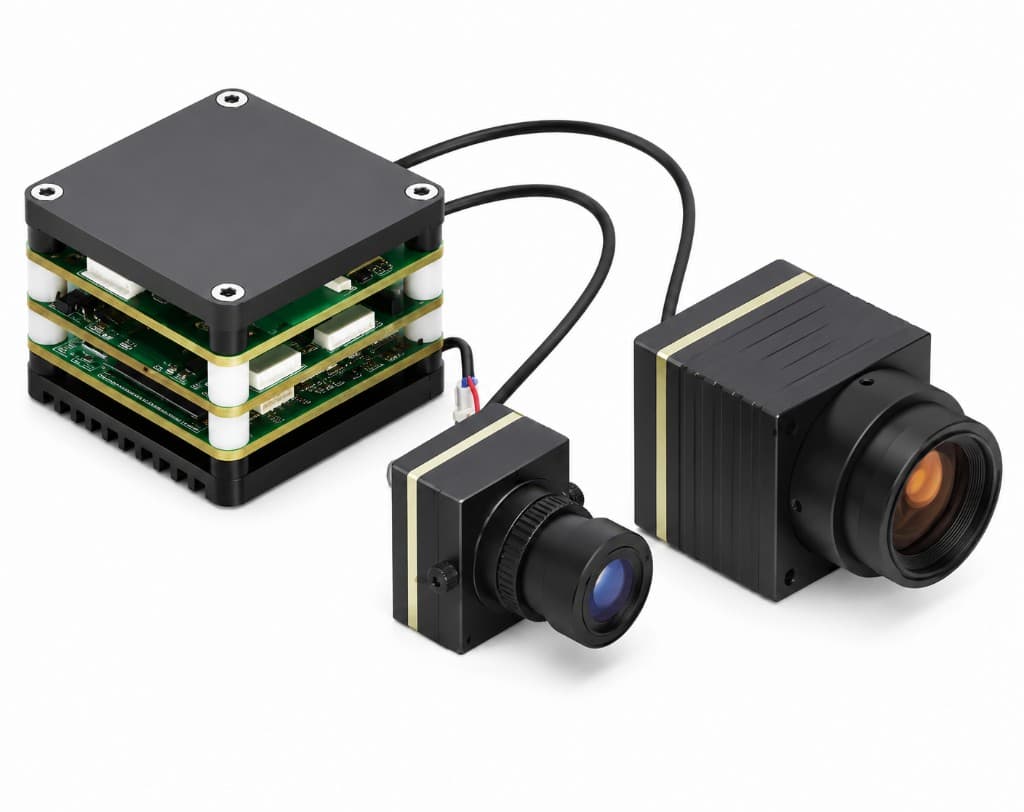
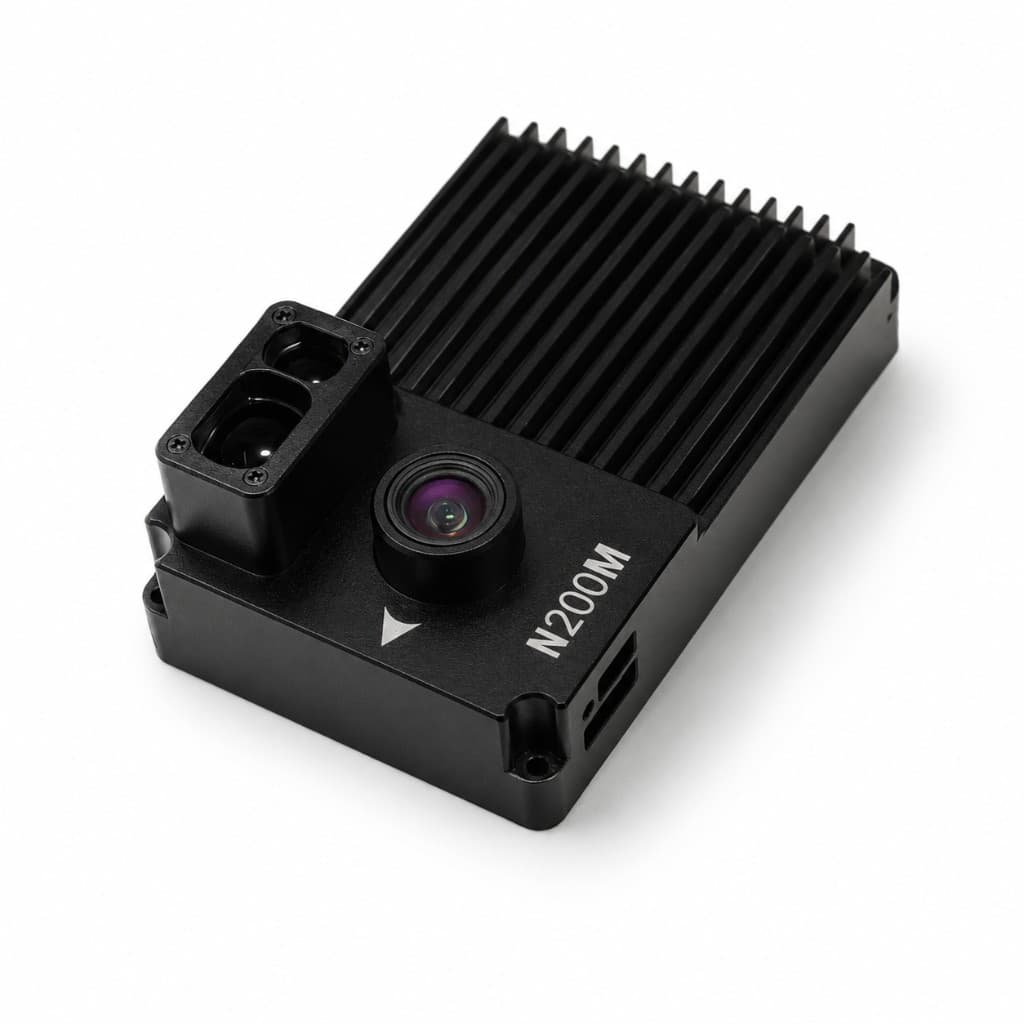
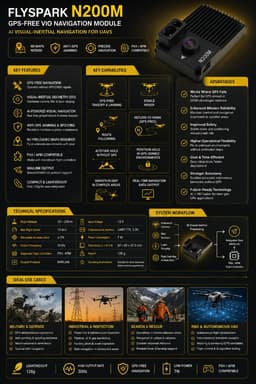
FlySpark N200M GPS-Free VIO Navigation Module | AI Visual-Inertial Navigation Camera for UAV, FPV Drone & GPS-Denied Flight — disponibile per l’export in Italia. Prezzo indicativo 1940 € (EUR, franco fabbrica). Preventivo vincolante, tempi e documentazione end-user su WhatsApp.
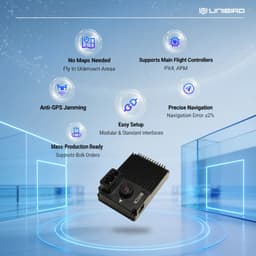
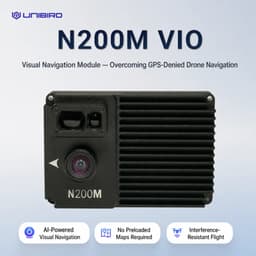
Il modulo FlySpark N200M GPS-Free VIO offre ai droni navigazione visuo-inerziale, volo stazionario stabile, supporto al decollo e alla pianificazione del percorso senza bisogno di segnali GPS.
Gli ordini sono confermati dal nostro ufficio commerciale su WhatsApp con preventivo in EUR.
QuantitàQualità garantita di livello militare.
Documentazione conforme alle normative per l'esportazione
Assistenza tecnica 24 ore su 24, 7 giorni su 7.
Parla con le vendite
Mon – Sun · 19:30 – 03:30 IST · [email protected]
Key facts
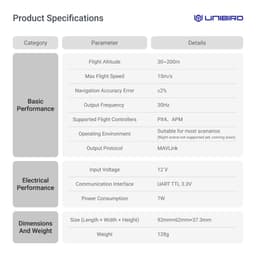
The FlySpark N200M is a visual-inertial odometry (VIO) navigation module for drones that need to hover, take off, land and follow routes when GPS/GNSS is unavailable or unreliable. It fuses a downward camera view of ground texture with inertial data and laser or LiDAR height, needs no preloaded maps, and outputs navigation data over MAVLink to PX4 or ArduPilot (APM) flight controllers. FlySpark lists a 30–200 m operating altitude, up to 15 m/s flight speed, 30 Hz output, 12 V / 7 W power and a 128 g weight, at 1940 €
| Navigation method | Visual-inertial odometry (camera + IMU + laser/LiDAR height) |
|---|---|
| Recommended flight altitude | 30–200 m |
| Maximum flight speed | 15 m/s |
| Output frequency | 30 Hz |
| Navigation accuracy | ≤5% (listed) |
| Output protocol | MAVLink |
| Supported flight controllers | PX4 / APM (ArduPilot) |
| Communication interface | UART, TTL 3.3 V |
| Input voltage | 12 V (regulated) |
| Power consumption | 7 W |
| Dimensions | 92 × 62 × 37.3 mm |
| Weight | 128 g |
| Night operation | Not supported yet; daylight / visible-scene use recommended |
| Price | 1940 €, standard unit |
Sources: FlySpark catalog data (product description and specifications); MAVLink developer guide; PX4 user guide; ArduPilot Copter documentation. Updated .
Intelligence Brief
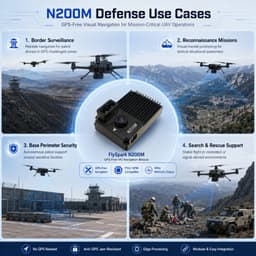
Modulo di navigazione VIO senza GPS FlySpark N200M | Navigazione visuale-inerziale AI per UAV Il modulo di navigazione VIO senza GPS FlySpark N200M è un sistema di navigazione visuale-inerziale basato sull'intelligenza artificiale, progettato per UAV, droni FPV, droni industriali e piattaforme di ricerca e sviluppo che necessitano di una navigazione stabile quando il GPS/GNSS non è disponibile, è disturbato, contraffatto, bloccato o inaffidabile. Utilizzando l'odometria visuale-inerziale, il modulo combina il rilevamento visivo verso il basso, i dati di movimento basati su IMU, i dati di assetto del controllore di volo e la misurazione laser per stimare il movimento del drone e mantenere il posizionamento senza dipendere dai segnali satellitari. N200M è progettato per il decollo, l'atterraggio, il volo stazionario stabile, il mantenimento della rotta e il supporto alla navigazione in ambienti sconosciuti senza mappe precaricate, senza l'ausilio del GPS. Analizza in tempo reale le variazioni del frame visivo e la texture del terreno, integra i dati inerziali e fornisce informazioni di navigazione tramite MAVLink per i controllori di volo PX4/APM compatibili. Il modulo supporta un'altitudine di volo compresa tra 30 e 200 metri, una velocità di volo fino a 15 m/s, una frequenza di uscita di 30 Hz, una precisione di navigazione dichiarata ≤5%, comunicazione UART TTL a 3,3 V, ingresso a 12 V, consumo energetico di 7 W, dimensioni di 92 mm × 62 mm × 37,3 mm e peso di 128 g. È adatto per l'integrazione professionale in droni dove sono richiesti un hovering affidabile senza GPS, posizionamento visivo e resilienza della navigazione. POSIZIONAMENTO DEL PRODOTTO: Modulo di navigazione per droni senza GPS basato su IA: • Modulo di navigazione odometrica visivo-inerziale • Progettato per operazioni con droni in assenza di GPS e con segnale GNSS debole • Supporta decollo, atterraggio e volo stazionario stabile senza GPS • Consente il supporto al percorso senza fare affidamento sul posizionamento satellitare • Utilizza la navigazione visiva basata su IA e la fusione di dati inerziali • Utilizza un flusso di lavoro con telecamera + IMU + LiDAR/laser • Non sono necessarie mappe precaricate • Compatibile con i controllori di volo PX4/APM • Protocollo di uscita MAVLink • Modulo leggero da 128 g • Uscita di navigazione a 30 Hz • Progettato per UAV, droni FPV, droni industriali e integrazione R&D Valore principale: • Mantiene stabile il drone quando il GPS non è disponibile • Migliora l'affidabilità della navigazione in ambienti soggetti a interferenze • Riduce la dipendenza dai segnali satellitari • Supporta il posizionamento visivo utilizzando la texture del terreno • Aiuta a mantenere il volo stazionario e il comportamento di rotta in zone senza GPS • Funziona come un aggiornamento di navigazione plug-and-fly per i controllori di volo supportati • Fornisce una navigazione compatta e a basso consumo energetico Livello per piattaforme UAV personalizzate CASI D'USO MIGLIORI: • Navigazione UAV senza GPS • Supporto per volo stazionario senza GPS per droni FPV • Seguire la rotta UAV senza aggancio satellitare • Droni per ispezioni industriali • Piattaforme UAV per difesa e sicurezza in uso legale • Ricerca e sviluppo di droni e test di controllo di volo • Ricerca sulla transizione interno/esterno dove il GPS è debole • Ispezione di infrastrutture dove il GNSS non è affidabile • Test di volo in montagna, valle, canyon urbano o in presenza di interferenze • Test di resilienza della navigazione anti-jamming • Sviluppo di droni autonomi • Supporto per mappatura e rilevamento dove il segnale GPS è instabile • Laboratori di formazione e istruzione sulla navigazione UAV NOTA IMPORTANTE SULL'USO: Questo è un componente di navigazione per droni destinato a operazioni UAV legali, integrazione professionale, ricerca e sviluppo, ispezione, sicurezza, uso industriale e di difesa autorizzato. Non deve essere utilizzato per sorveglianza illegale, operazioni autonome non sicure, militarizzazione, violazione della privacy o violazione delle norme aeronautiche. Le operazioni con i droni devono rispettare le norme DGCA/locali sull'aviazione, le autorizzazioni del sito, le normative sulla privacy, le normative RF e le procedure operative sicure. Le prestazioni dipendono dalla consistenza del terreno, dall'illuminazione, dall'altitudine, dalle vibrazioni, dalla velocità di volo, dalla visibilità della telecamera, dalla calibrazione e dall'integrazione con il controllore di volo. DOMANDE FREQUENTI: D: Cos'è il modulo di navigazione VIO senza GPS FlySpark N200M? R: FlySpark N200M è un modulo di navigazione VIO (Visual-Inertial Odometry) per droni. Aiuta i droni a mantenere il posizionamento, il volo stazionario e la navigazione senza fare affidamento sui segnali GPS. D: Qual è il prezzo di FlySpark N200M? R: Il prezzo indicato è di 1940 € per il modulo di navigazione VIO senza GPS N200M standard. D: Cosa significa VIO? R: VIO sta per Visual-Inertial Odometry. Stima il movimento combinando le informazioni visive della telecamera con i dati del sensore inerziale. D: Qual è lo scopo di questo modulo? D: Lo scopo è supportare la navigazione del drone senza GPS, il volo stazionario stabile, il decollo, l'atterraggio e il comportamento di inseguimento del percorso in ambienti privi di GPS o con segnale GPS degradato. D: Questo modulo necessita del GPS? R: No. È progettato per funzionare senza dipendere dal GPS per il posizionamento visivo-inerziale locale. D: Può funzionare quando il GPS è disturbato? R: Sì, il modulo è progettato per ambienti privi di GPS e soggetti a interferenze perché utilizza la navigazione visivo-inerziale anziché il posizionamento satellitare. D: Può funzionare quando il GPS è contraffatto? R: Può migliorare la resilienza contro la contraffazione del GPS perché la soluzione di navigazione locale si basa su sensori visivi e inerziali invece di affidarsi a coordinate GNSS contraffatte. D: Richiede mappe precaricate? R: No. È progettato per la navigazione senza mappe e può operare in aree sconosciute utilizzando la texture del terreno e la fusione dei sensori. D: Quali sensori vengono utilizzati? D: Il sistema utilizza il rilevamento visivo tramite telecamera, dati IMU/inerziali, dati di assetto del controllore di volo e supporto per la misurazione dell'altezza tramite laser/LiDAR. D: Include una telecamera AI? R: Sì. Utilizza la navigazione visiva AI con un flusso di lavoro di rilevamento visivo basato su telecamera. D: Qual è l'altitudine di volo supportata? R: L'intervallo di altitudine di volo indicato è 30 m–200 m. D: Qual è la velocità di volo massima supportata? R: La velocità di volo massima indicata è 15 m/s. D: Qual è la precisione di navigazione indicata? R: La precisione di navigazione indicata è ≤5%, a seconda dell'ambiente e delle condizioni di installazione. D: Qual è la frequenza di uscita? R: La frequenza di uscita di navigazione è 30 Hz. D: Quali controllori di volo sono supportati? R: I controllori di volo PX4 e APM sono indicati come supportati. D: Quale protocollo di uscita utilizza? R: Utilizza il protocollo di uscita MAVLink. D: Quale interfaccia di comunicazione utilizza? R: Utilizza la comunicazione UART TTL 3.3V. D: Quale tensione di ingresso è richiesta? D: Qual è la tensione di ingresso indicata? R: La tensione di ingresso indicata è 12V. D: Qual è il consumo energetico? R: Il consumo energetico indicato è 7W. D: Quali sono le dimensioni del modulo? R: Le dimensioni del modulo sono 92 mm × 62 mm × 37,3 mm. D: Qual è il peso del modulo? R: Il peso del modulo è 128 g. D: Supporta il funzionamento notturno? R: La nota operativa indicata afferma che la scena notturna non è ancora supportata. È meglio utilizzarlo dove la telecamera può vedere chiaramente la texture del terreno. D: Qual è il tipo di terreno migliore per le prestazioni? R: Un terreno con texture visibile, contrasto e caratteristiche visive identificabili offre le migliori prestazioni. D: Quale tipo di terreno può ridurre le prestazioni? R: Superfici uniformi, acqua, neve, sabbia liscia, oscurità, polvere fitta, nebbia, riverbero o terreno visivamente uniforme possono ridurre le prestazioni. D: Si tratta di un drone completo? R: No. È un modulo di navigazione/componente del drone da integrare in una piattaforma UAV compatibile. D: È adatto per droni FPV? R: Sì. Può essere utilizzato con piattaforme di droni FPV compatibili, a condizione che siano soddisfatti i requisiti di integrazione del controllore di volo, montaggio e alimentazione. D: È adatto per droni industriali? R: Sì. È adatto per piattaforme UAV di ispezione, monitoraggio, ricerca e sviluppo e resistenti al GPS. D: È adatto per droni di difesa e sicurezza? R: Sì, solo in caso di utilizzo legale e autorizzato. Può supportare la resilienza della navigazione laddove i segnali GPS/GNSS non sono affidabili. D: Sostituisce tutte le funzioni GPS? R: Supporta la navigazione e il posizionamento locali senza GPS, ma non deve essere considerato un sostituto universale per tutti i casi d'uso di navigazione con coordinate globali. D: Necessita di calibrazione? R: Sono necessari un'installazione corretta, la configurazione del controllore di volo, il controllo delle vibrazioni e voli di prova. Si consiglia di effettuare test specifici per il sito. D: Può eseguire il follow-out autonomo del percorso? R: Può supportare il comportamento di follow-out del percorso tramite una configurazione del controllore di volo compatibile, ma le prestazioni finali dipendono dalla configurazione dell'autopilota e dalla modalità di volo. D: Può aiutare con il ritorno a casa senza GPS? D: Può supportare flussi di lavoro di navigazione senza GPS, ma il comportamento di ritorno esatto dipende dalla configurazione del controllore di volo, dall'impostazione della missione e dal metodo di integrazione. D: È plug-and-fly? R: Utilizza interfacce MAVLink standard ed è progettato per una rapida integrazione con piattaforme UAV supportate, ma si raccomanda comunque una configurazione e una convalida professionali. D: Cosa lo rende utile in ambienti senza GPS? R: Non dipende dai segnali satellitari per il posizionamento locale. Utilizza variazioni del frame visivo, dati inerziali e telemetria laser per stimare il movimento e supportare un volo stabile. D: Quali sono le principali limitazioni? R: Richiede una texture del terreno visibile, un'illuminazione adeguata, un montaggio stabile, un controllore di volo compatibile e una configurazione corretta. La scena notturna non è ancora supportata. D: Può essere utilizzato in ambienti interni? R: Può supportare concetti di posizionamento senza GPS laddove le caratteristiche visive e i requisiti di altitudine siano adatti, ma l'intervallo di altitudine indicato è 30-200 m, quindi l'idoneità finale dipende dall'ambiente di volo effettivo. D: Trasmette RF? R: No. È un modulo di rilevamento della navigazione e non funziona come trasmettitore RF o jammer. D: È un jammer o uno spoofer GPS? R: No. È un modulo di navigazione visuale-inerziale senza GPS. Non disturba né falsifica il segnale GPS. D: Cosa è incluso nella confezione standard? R: La dotazione standard dipende dalla configurazione di fornitura, ma il prodotto principale è il modulo di navigazione FlySpark N200M con supporto per l'integrazione, se necessario. D: FlySpark può fornire supporto per l'integrazione? R: Sì. FlySpark / AnuShakti Infotech Pvt. Ltd. può fornire supporto per l'integrazione per progetti approvati. D: Quali precauzioni legali sono richieste? R: Gli utenti devono rispettare le norme aeronautiche, le autorizzazioni del sito, le norme sulla privacy e le procedure operative sicure per i droni. Non deve essere utilizzato per sorveglianza illegale, volo autonomo non sicuro o operazioni dannose. D: Qual è la garanzia inclusa? R: La garanzia è di 1 anno per difetti di fabbricazione in condizioni di integrazione approvata e normali condizioni operative. I danni derivanti da alimentazione errata, urti, danni da vibrazioni, infiltrazioni d'acqua, surriscaldamento, modifiche non autorizzate o uso improprio potrebbero non essere coperti.
Configurazioni della missione
Select your operational configuration. Pricing may vary — request a formal quote for deployment quantities.
Standard FlySpark N200M GPS-free VIO navigation module for supported UAVs and FPV drone platforms requiring visual-inertial navigation in GNSS-denied or GPS-degraded environments. SKU: FSP-N200M-VIO-STD | Unit Price (EUR, franco fabbrica)1940 €10 units | ||
Standard N200M module with PX4-focused wiring review, MAVLink port guidance, mounting guidance, flight-mode compatibility review and setup checklist. Recommended for PX4 drones, Pixhawk-class flight controllers and UAV R&D platforms. SKU: FSP-N200M-VIO-PX4 | Unit Price (EUR, franco fabbrica)POAAvailable | ||
Standard N200M module with APM / ArduPilot-style flight-controller integration review, UART/MAVLink connection guidance, mounting guidance and basic tuning checklist. SKU: FSP-N200M-VIO-APM | Unit Price (EUR, franco fabbrica)POAAvailable | ||
Standard N200M module with GPS-denied flight planning checklist, environment assessment, texture/lighting suitability review, mounting support and safe test-flight workflow. SKU: FSP-N200M-VIO-GPS-DENIED | Unit Price (EUR, franco fabbrica)POAAvailable | ||
Standard N200M module with inspection-drone integration support, stable-hover configuration checklist, vibration-control advice and site-use planning for powerline, refinery, bridge, mining and infrastructure inspection. SKU: FSP-N200M-VIO-INSPECTION | Unit Price (EUR, franco fabbrica)POAAvailable | ||
Standard N200M module with technical integration support, MAVLink workflow review, test-flight checklist, lab documentation and developer guidance for UAV labs and researchers. SKU: FSP-N200M-VIO-RD | Unit Price (EUR, franco fabbrica)POAAvailable | ||
Standard N200M module with operator orientation, installation review, performance-limit explanation, safe-use checklist, maintenance guidance and deployment SOP support. SKU: FSP-N200M-VIO-TRAINING | Unit Price (EUR, franco fabbrica)POAAvailable |
Configurazione attiva
Standard FlySpark N200M GPS-free VIO navigation module for supported UAVs and FPV drone platforms requiring visual-inertial navigation in GNSS-denied or GPS-degraded environments.
1940 €
EUR · indicativo franco fabbrica
SKU: FSP-N200M-VIO-STD
Matrice di configurazione
Specifiche affiancate: fai clic su una colonna per selezionarla
| Parameter | |||||||
|---|---|---|---|---|---|---|---|
| Unit Price (EUR, franco fabbrica) | 1940 € | POA | POA | POA | POA | POA | POA |
| Stock | 10 units | Available | Available | Available | Available | Available | Available |
| SKU | FSP-N200M-VIO-STD | FSP-N200M-VIO-PX4 | FSP-N200M-VIO-APM | FSP-N200M-VIO-GPS-DENIED | FSP-N200M-VIO-INSPECTION | FSP-N200M-VIO-RD | FSP-N200M-VIO-TRAINING |
Technical Data Sheet
126 parameters across 16 categories
Complete specification index
FlySpark esporta FlySpark N200M GPS-Free VIO Navigation Module | AI Visual-Inertial Navigation Camera for UAV, FPV Drone & GPS-Denied Flight in Italia dal nostro stabilimento di Gandhinagar, in India. I sistemi vengono spediti tramite la tratta Trasporto aereo merci dall'India all'Europa con un tempo di transito tipico di 7-12 giorni una volta che la documentazione è stata sdoganata. I preventivi vengono emessi in EUR (EXW Gandhinagar; DAP/CIF su richiesta) e ogni spedizione include una fattura commerciale, una distinta di imballaggio e un certificato di origine.
verified_userLe apparecchiature RF e anti-UAS vengono fornite esclusivamente agli utenti finali autorizzati. A seconda delle normative del Italia potrebbero essere necessari un permesso di importazione e un certificato di utente finale (EUC): il nostro ufficio export si occuperà di preparare la documentazione con voi prima della spedizione.
Global export · local pricing
FlySpark exports this system worldwide with end-user certification, dual-use classification, and destination-specific compliance. Open your country edition for indicative local pricing; the binding quote is issued on WhatsApp in your currency.
All export marketschevron_right| Market | Indicative price | Quote |
|---|---|---|
| India | ₹1,98,000 | |
| United States | US$2,165 | Quote for United States → |
| United Kingdom | £1,620 | Quote for United Kingdom → |
| Germany | 1.940 € | Quote for Germany → |
| France | 1 940 € | Quote for France → |
| Ukraine | 98 400 ₴ | Quote for Ukraine → |
| United Arab Emirates | AED 7,955 | Quote for United Arab Emirates → |
| Australia | A$3,080 | |
| Japan | ¥341,000 | |
| Brazil | R$ 11.650 | |
| Canada | CA$3,025 | |
| Turkey | ₺108.500 | |
| Poland | 8540 zł |
Stessa categoria
Sistemi correlati